

主题
SDK 简介
Libark HW1 Python SDK 用于 HW1 轮式升降双臂机器人。通过同一套 Python 接口连接整机或独立组件,发送运动目标并读取状态。
| 正面 | 侧面 |
|---|---|
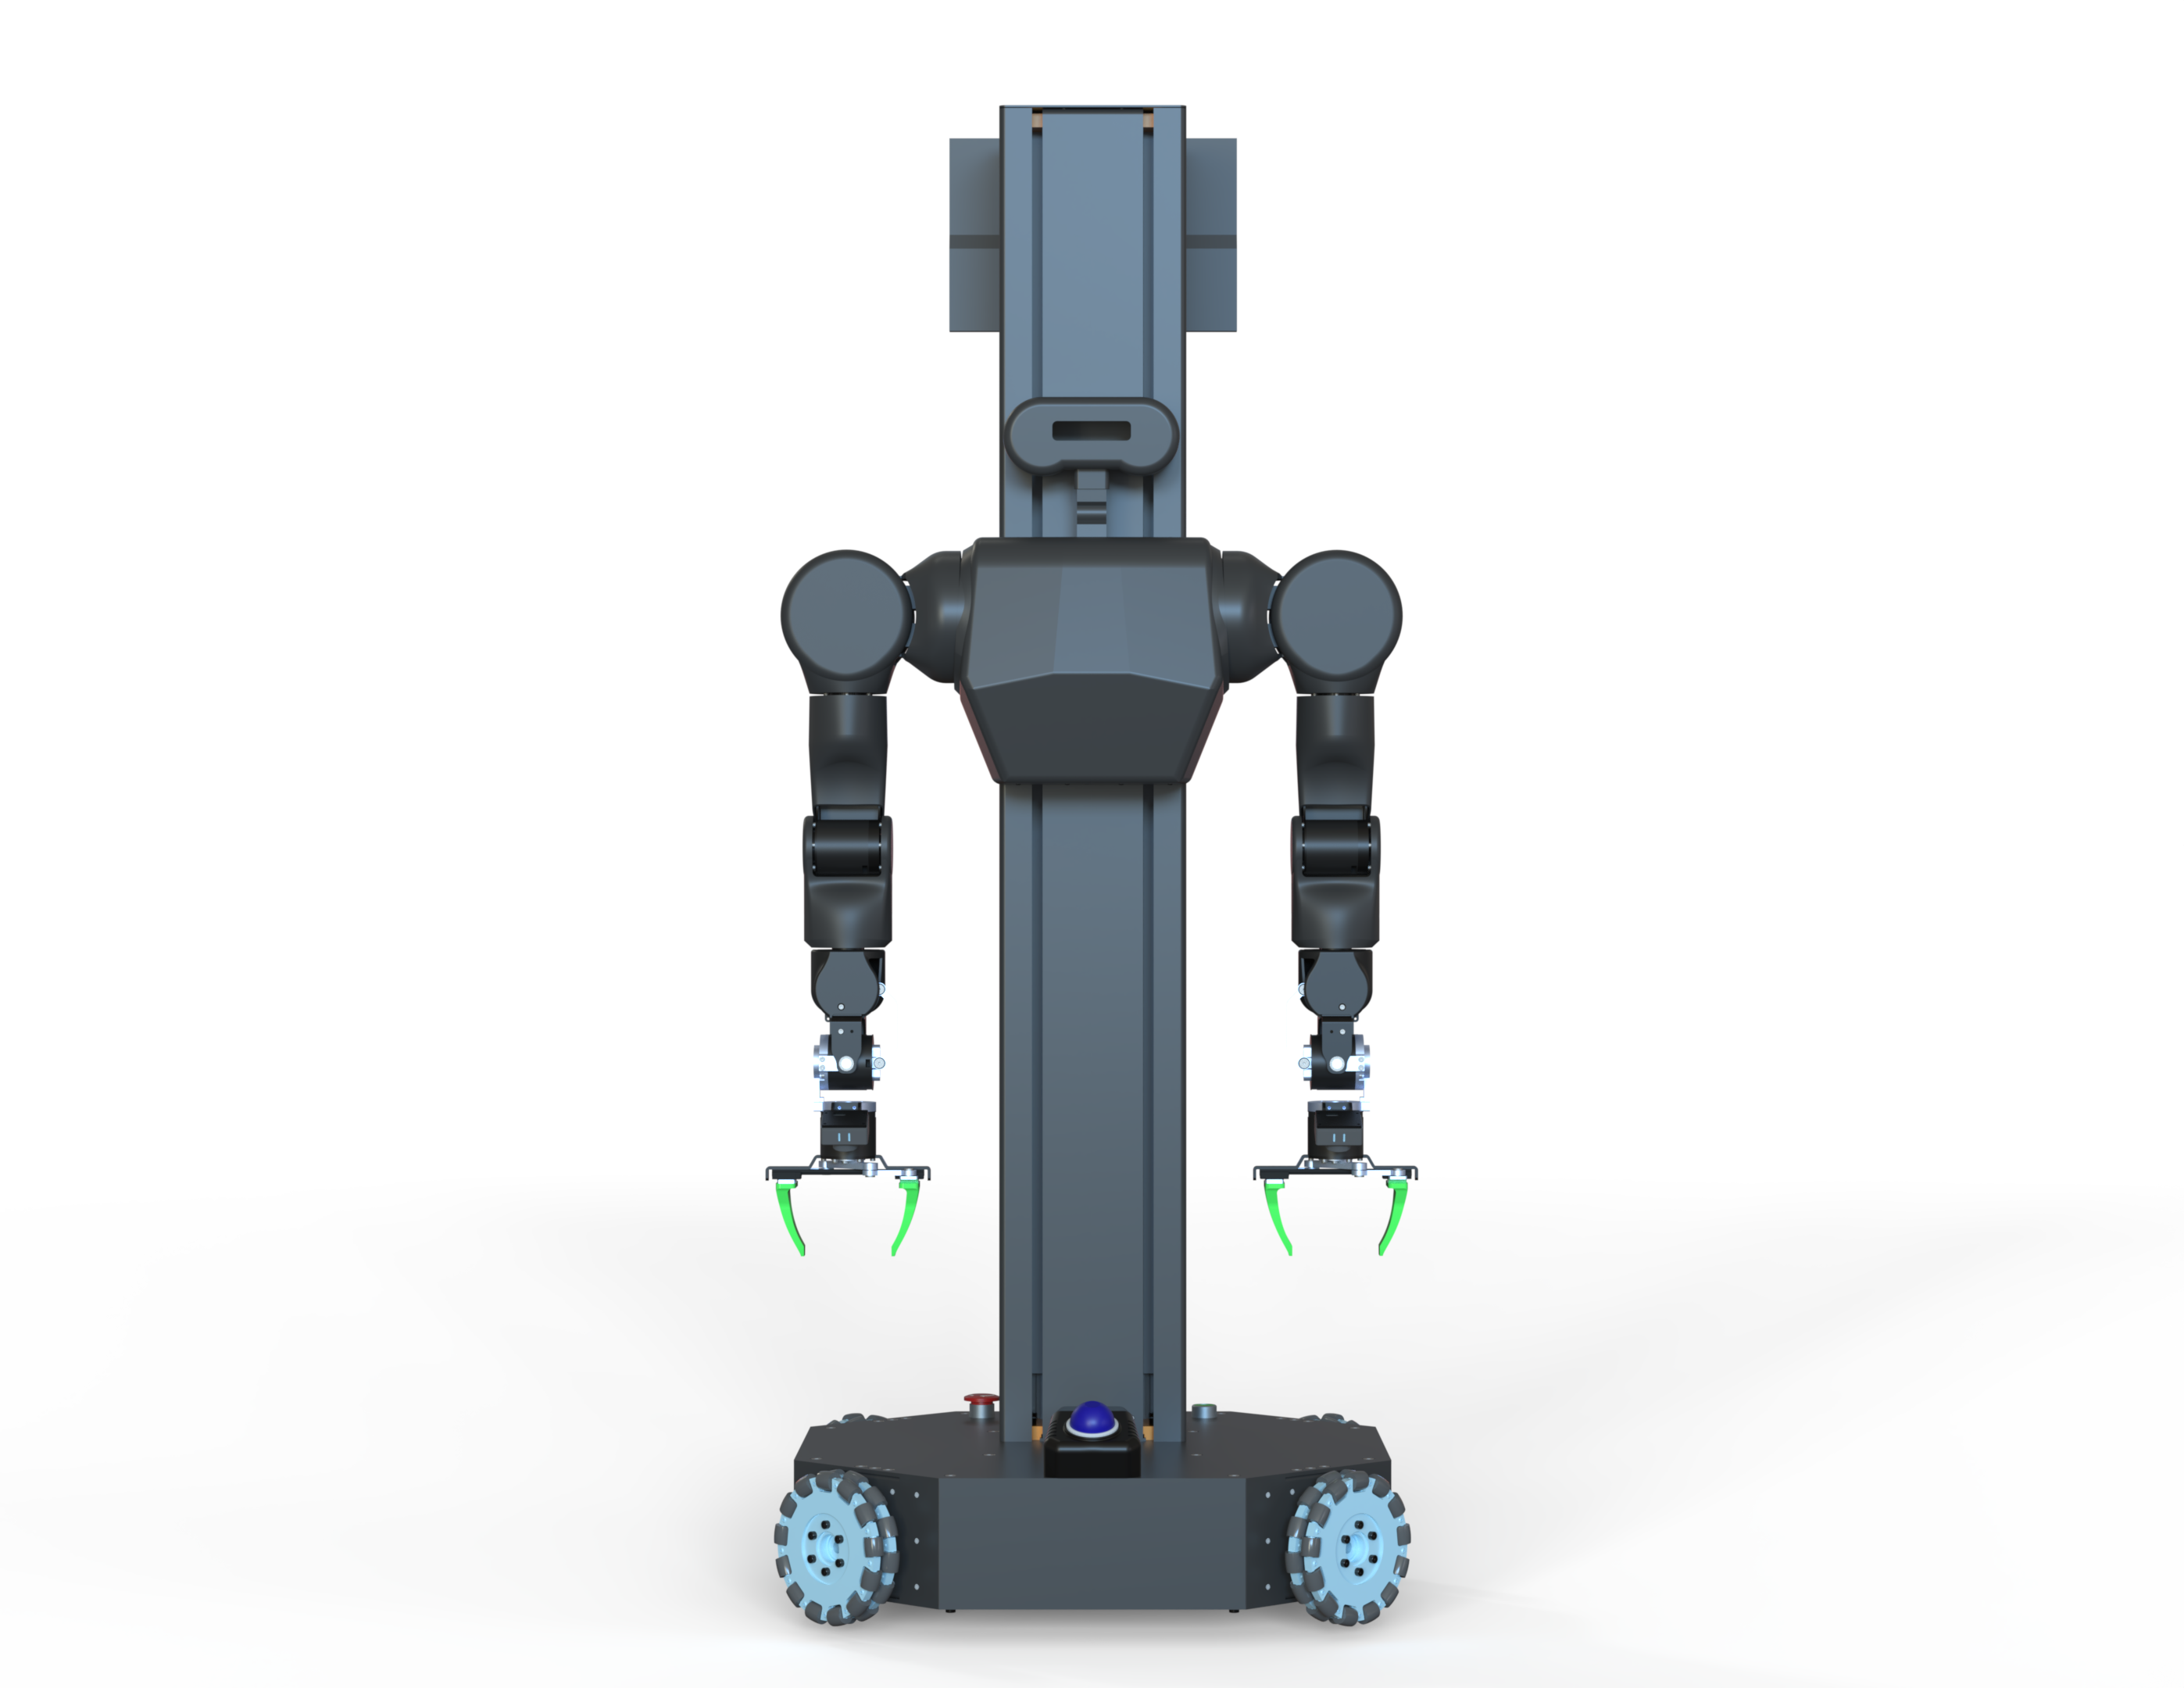 | 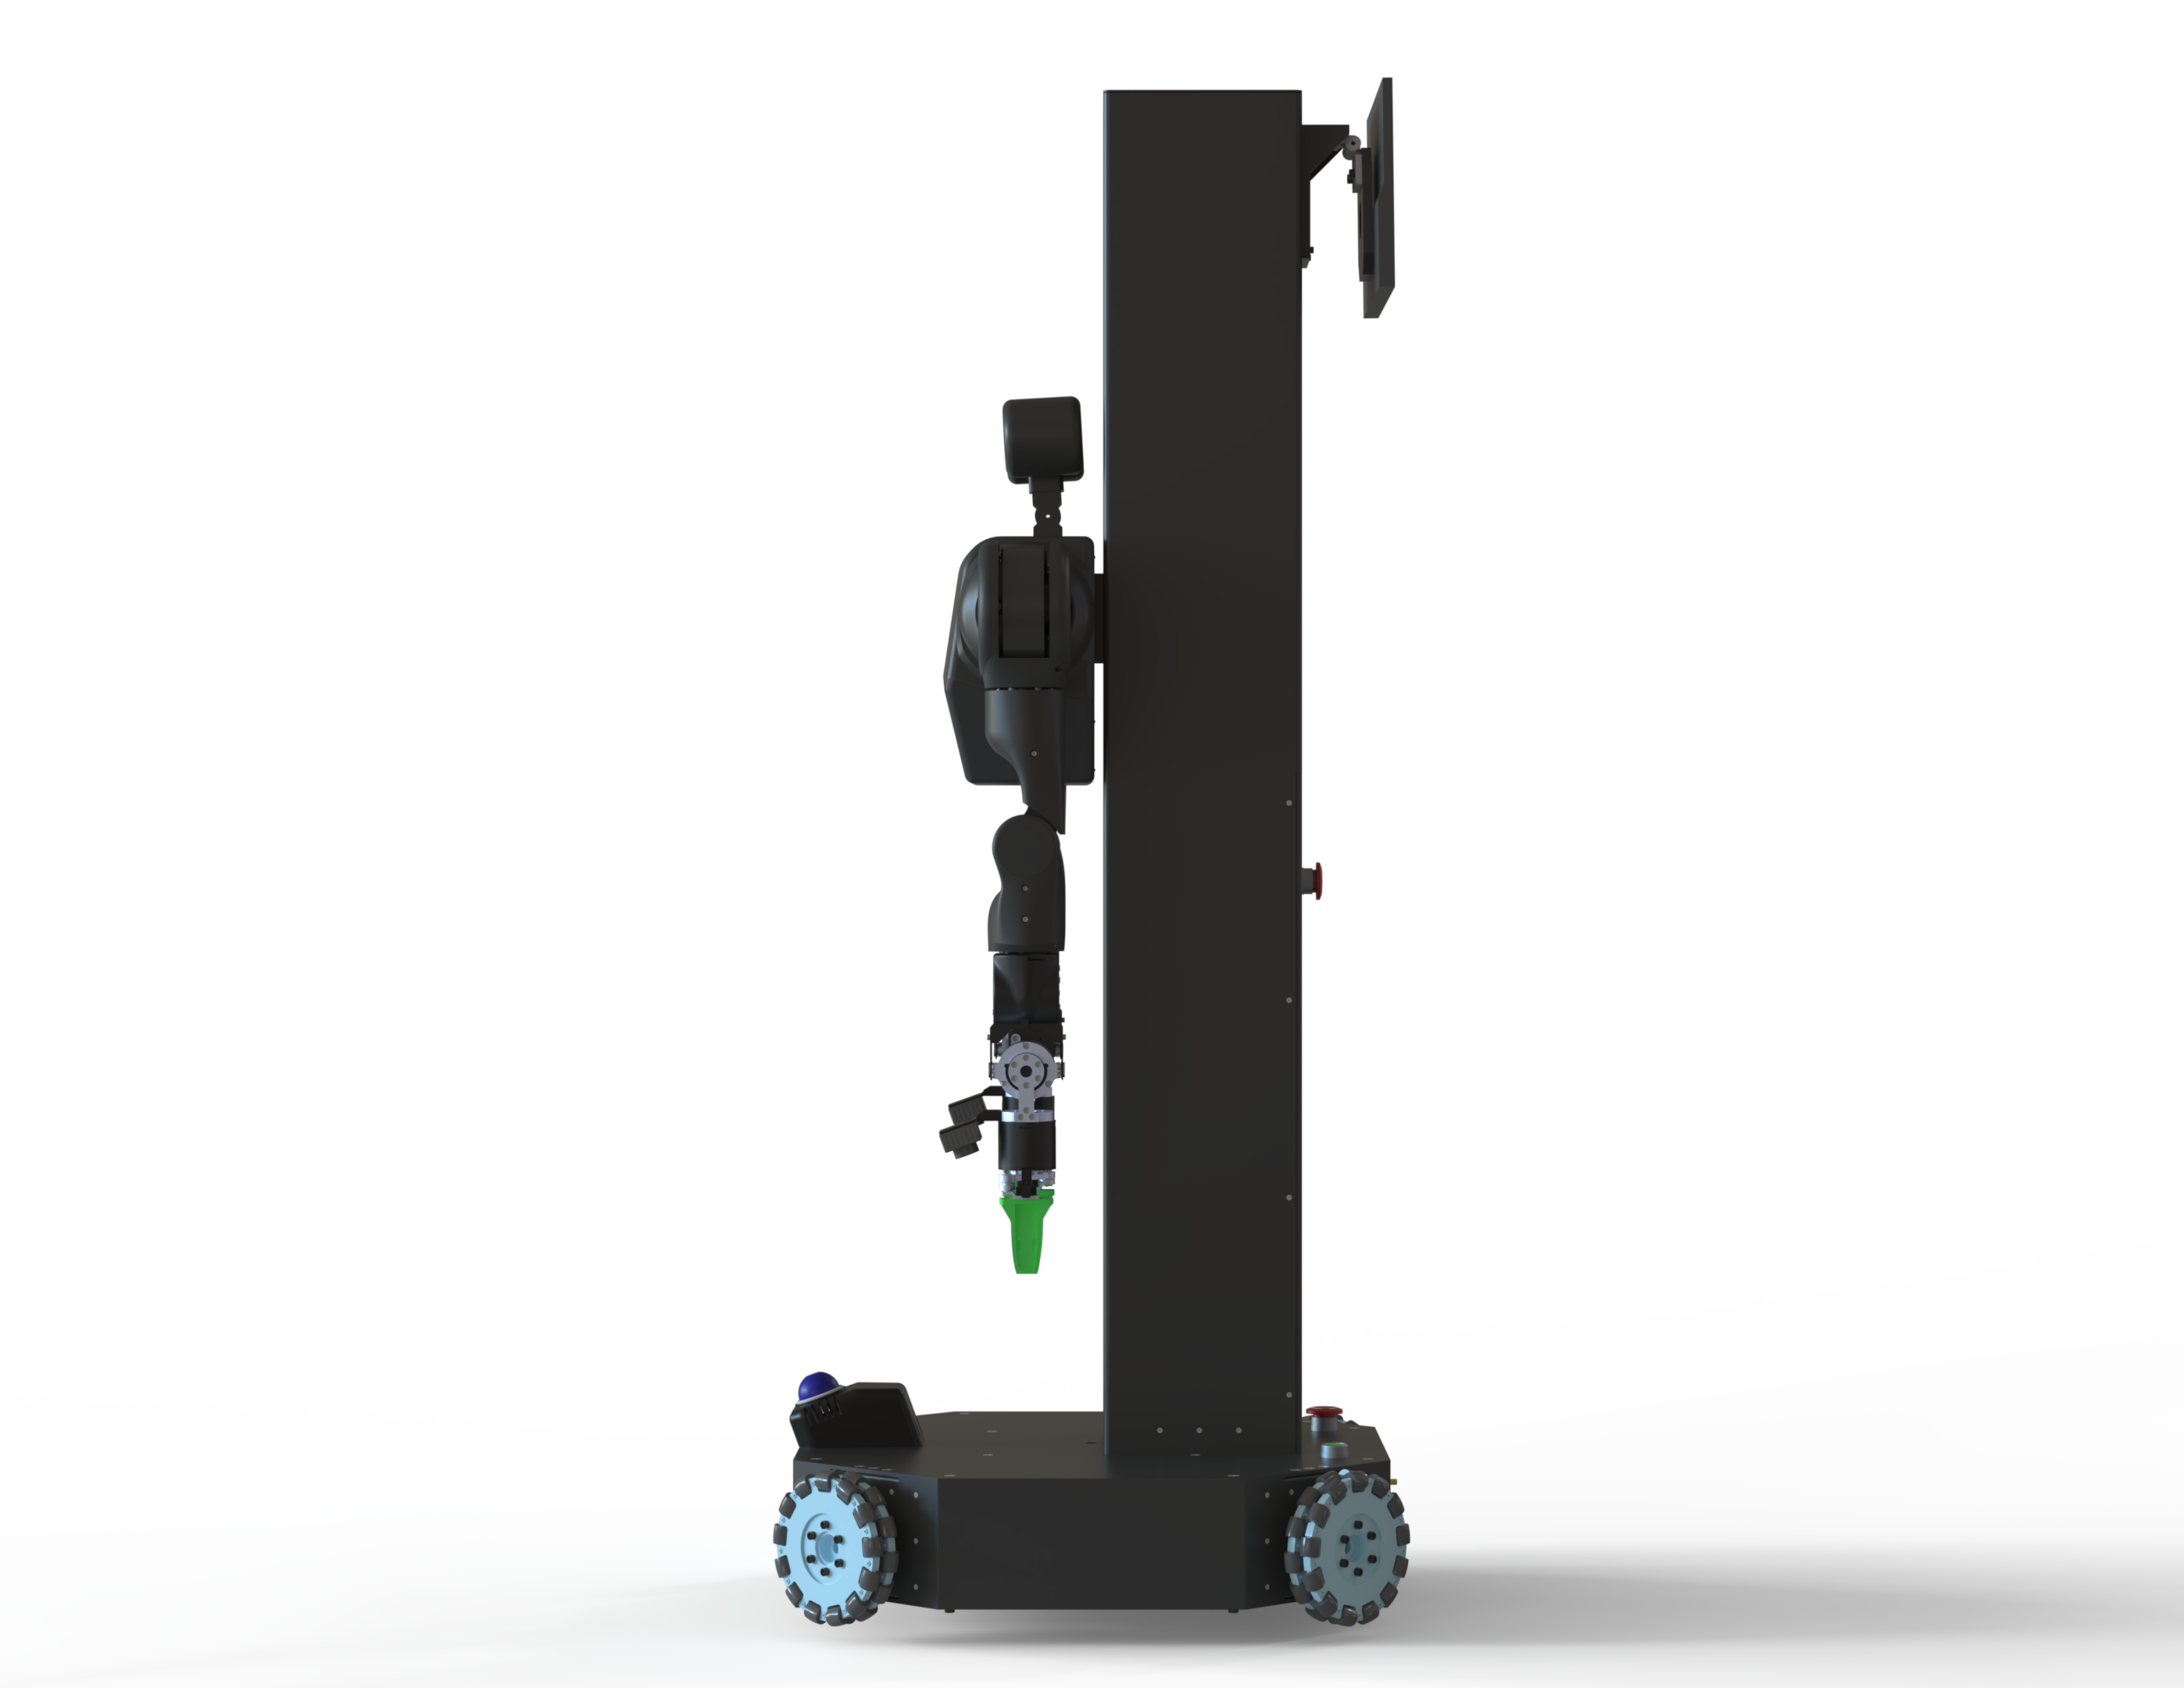 |
HW1 集成轮式底盘、升降机构、双臂与夹爪。下图展示 SDK 中对应的组件关系。
libark.robot.hw1PYTHON SDK
HW1完整机器人选择组件,查看控制接口与状态。
可使用的能力
- 双臂与单臂:七关节位置控制、末端位置与姿态运动、轨迹规划及周期控制。
- 夹爪:毫米开口目标、力矩上限和开口状态。
- 升降:高度目标、等待、取消和位置保持。
- 底盘:车体速度、相对或绝对位置目标及里程计状态。
- 电量:只读电量、电压、报警和通信状态。
- 遥控器:独立读取摇杆与 CH1~CH16,不直接控制机器人。
选择整机或组件
同时控制多个组件时创建一个 HW1(),通过 .dual_arm.left、.dual_arm.right、.chassis、.lift 和 .power 访问组件。只使用单个组件时可直接创建它。遥控器使用独立的 RemoteControl()。
运行前提
使用设备配套的 Linux 环境,设备参数由交付人员完成配置。升降机构需在机械最低位置启动;位置异常时请联系技术支持。每台设备同一时刻只运行一个控制程序。
运行运动程序前确认工作空间无障碍、人员远离运动区域且硬件急停可用。软件限位和小幅目标不代替碰撞检查。